AI列表
BMC瑞迈特E6首发三分钟登顶同品类第一,以AI智能化重新定义高端国产呼吸机新体验 热门
BMC瑞迈特E6首发三分钟登顶同品类第一,以AI智能化重新定义高端国产呼吸机新体验

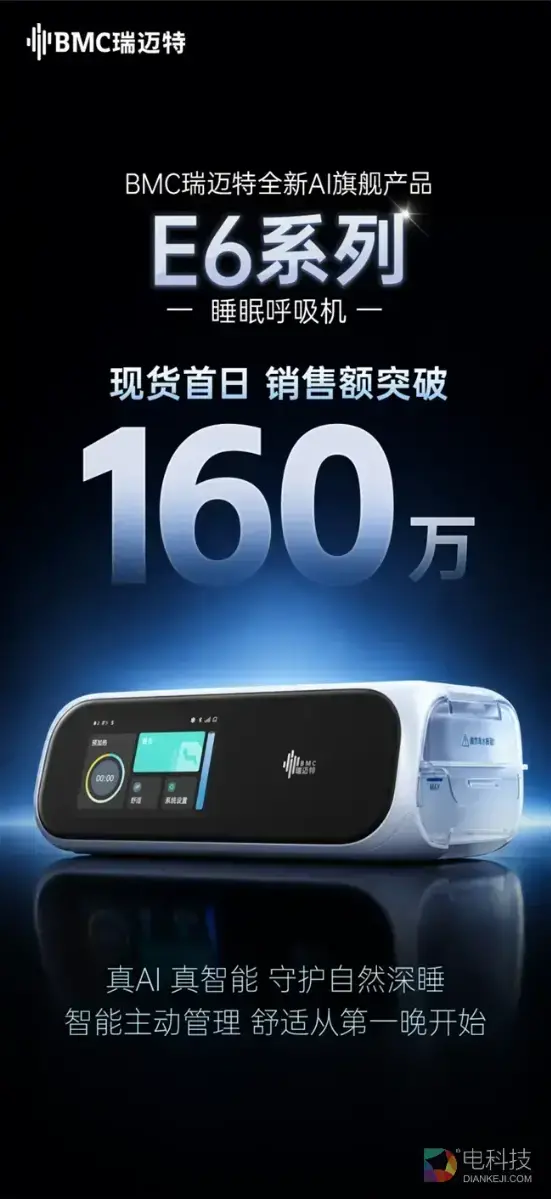
作为BMC瑞迈特第一台高端AI睡眠呼吸机,E6的“AI能力”真正解决了传统家用呼吸机行业使用不便、体验不舒适、长期管理难坚持等九大现实痛点,其AI智能化升级切实降低了用户的使用门槛,与用户的真实需求形成匹配。从这一角度看,E6所展现的已不只是产品层面的竞争力,更体现出行业引领者的姿态——其正借助AI能力、长期管理能力等,切入家用呼吸机行业高端机型竞争,定义下一代家用呼吸机标准,成为用户和市场真正认可的“中国选项”。
频繁上线机器人AI模型,靠硬件起家的宇树科技画风变了

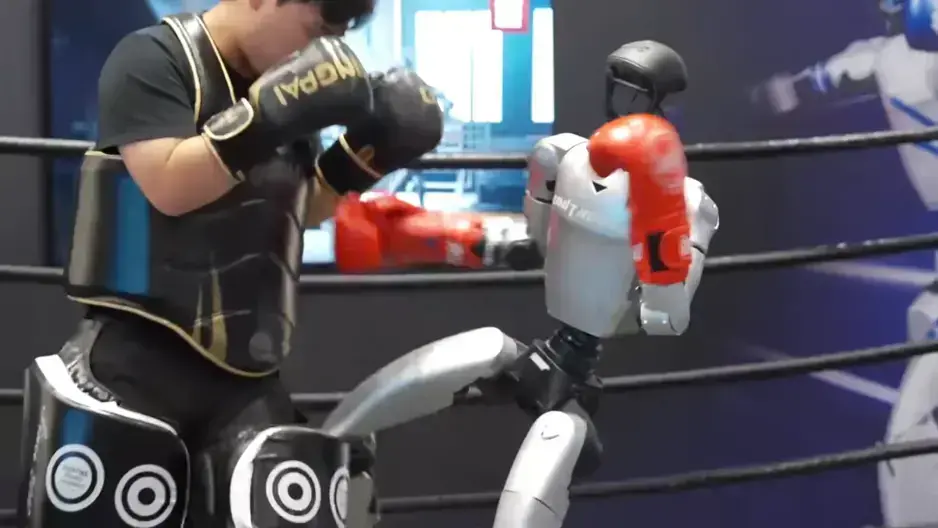
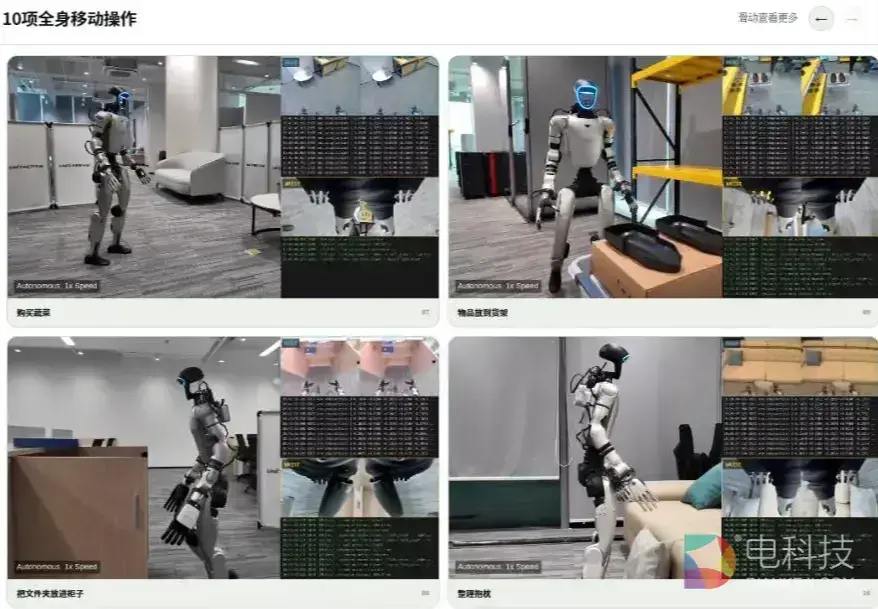
据介绍,UnifoLM-ER-Flow这款多模态模型,将具身推理、未来动态区域预测与离散动作学习三项任务结合起来,不仅能看懂眼前的空间事物,还能预判接下来的交互动作会引发什么变化,并将机器人的物理动作“翻译”为可供模型理解和学习的“动作编码”。2026年1月,宇树开源VLA模型UnifoLM-VLA-0,旨在突破传统VLM(视觉-语言模型)在物理交互中的局限,通过在机器人操作数据上的继续预训练,实现了从通用“图文理解”向具备物理常识的“具身大脑”的进化;2026年2月,宇树自研的工业级具身大模型UnifoLM-X1-0,已在自有工厂中完成试点部署测试,可自主完成关节电机装配等任务;5月,宇树发布的WVLA2.0具身大模型,融合了世界模型与视觉语言动作模型,核心优势是可长时序自主规划、支持多步物理预判、抗环境干扰和手眼操控精准;7月,宇树推出具身大模型UnifoLM-OminiA-0.3,其核心优势为仅靠单模型就能统筹家居康养场景下的多类任务,支持全模态交互理解,全程自主运行;9月7日,宇树宣布首次实现世界模型实时驱动全自主格斗,其背后依靠UnifoLM-X2-1.0模型。

7项评测领先开源模型,宇树科技开源具身基座模型让人形机器人“理解世界” 热门
7项评测领先开源模型,宇树科技开源具身基座模型让人形机器人“理解世界”

多项具身推理指标领先,让机器人“理解世界”机器人要在真实环境中实现“看得懂、摸得准、干得稳”,离不开对物理世界的感知与理解能力。具身推理层面,宇树科技介绍,作为UnifoLM-WLA-1.0的具身推理模块,UnifoLM-ER-1-4B基于Qwen3-VL-4B,采用超过500万条训练数据,覆盖图像点预测、目标检测、多图推理、2D轨迹预测、3D目标检测及多图空间问答等任务,并与通用图文数据混合训练,在保持通用视觉语言能力的同时,全面提升具身场景下的空间理解与推理能力。

不只强在硬件!宇树6B具身大脑拿下7项开源SOTA,对标GPT-6 Astra 热门
不只强在硬件!宇树6B具身大脑拿下7项开源SOTA,对标GPT-6 Astra

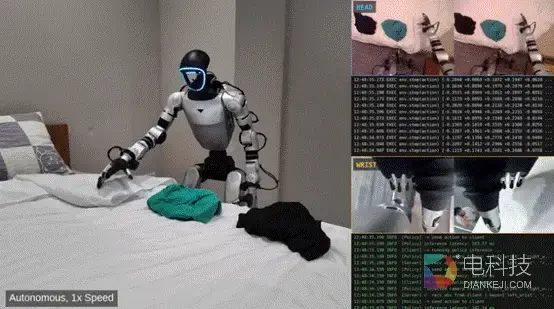
于是到了UnifoLM-WLA-1.0,宇树在UnifoLM-ER-Flow上加入MMDiT Action Expert,把模型对任务、未来变化和动作的理解,进一步解码成机器人能真正执行的连续动作。03.2500小时真机数据背后:模型是公开牌,数据与场景是护城河模型参数可以公开,真正难复制的是持续产生高质量机器人数据的能力。

HGDC 2026荣耀天工行业解决方案打造企业级AI全栈新体系 热门
HGDC 2026荣耀天工行业解决方案打造企业级AI全栈新体系

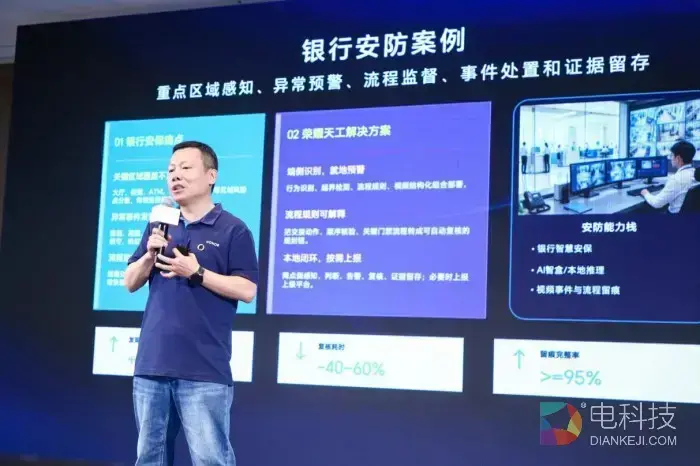
会上,荣耀携手Intel英特尔、AMD、阿里巴巴、通达信、金山WPS等生态合作伙伴同台分享,分别从软硬件结合、代码开发、金融投研、智能办公等不同领域,介绍各自与荣耀天工行业解决方案的协同共建进展及成果。从在PC厂商中首发Claw Agent、打造全新智慧体验,到把AI深度融入组织生产,荣耀天工行业解决方案正以“以智开物、领创未来”的理念,把AI沉淀为政企可落地、可运维、可持续演进的生产力底座。

2026中国算力大会收官:算力风向变了,四通STONETEK G5208 这样回应 热门
2026中国算力大会收官:算力风向变了,四通STONETEK G5208 这样回应

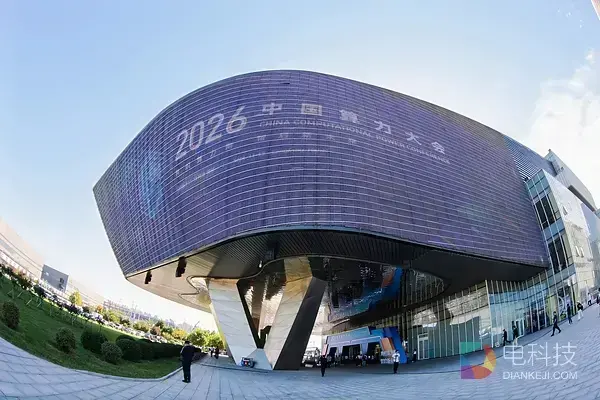
FusionSvr G5208 AIO 大模型应用一体机  从智能体开发、智慧办公到企业知识库,FusionSvr G5208 AIO 将算力、模型与应用能力整合为开箱即用的解决方案。  FusionSvr G5208 AIO家族覆盖了从模型推理平台、知识库应用到智能体开发的全栈AI基础设施需求。

Scalabot发布HERON-CRA:从理解世界,到自主行动 热门
Scalabot发布HERON-CRA:从理解世界,到自主行动

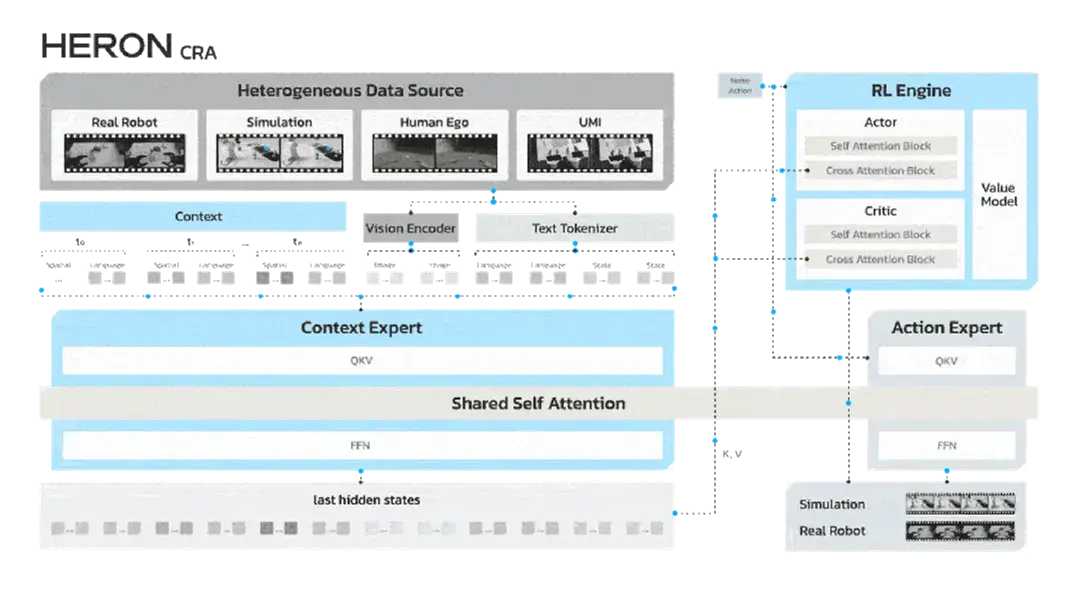
围绕这一目标,HERON-CRA构建了Context Expert、RL Engine与Cross-Embodiment Pretraining三项关键能力:让机器人理解任务如何发生,从错误中持续修正,并将学到的能力跨越不同身体与任务进行迁移。从“做对一次”,到“能够持续修正”,RL Engine让机器人的行动能力开始具备持续进化的可能。